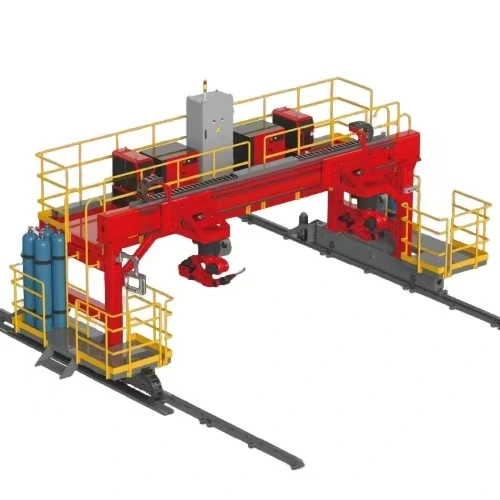
钢结构双机器人龙门焊接工作站
双机器人龙门式
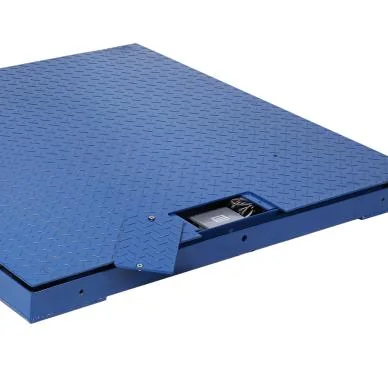
面向地磅秤台、钢梁等大型长构件的自动化焊接工作站。龙门框架横跨工件并沿轨道纵向移动,两侧机器人协同完成焊接;结合 3D 视觉扫描、焊缝识别与路径生成,减少逐点示教和人工干预,适配长构件的连续焊接作业。
机器人配置双机器人协同
焊缝识别3D 视觉扫描
选型提示工作范围、焊接速度与实际节拍需结合工件尺寸、材质、板厚及焊缝形式确认;双机协同的产能提升以具体工件和工艺评估为准。
图片为产品示意,实际配置以订货确认为准。
产品特点
龙门移动覆盖长构件
门式框架横跨工件,沿纵向轨道移动,使机器人覆盖长构件上的焊缝,减少大型工件在焊接过程中的反复搬动。
双机器人协同作业
两侧分别配置工业焊接机器人,可按工艺安排同步、对称焊接,提高作业效率并辅助控制焊接变形。
3D 视觉识别焊缝
扫描工件生成点云模型,识别焊缝位置并生成焊接路径,减少人工逐点示教;具体识别范围按工件验证。
跟踪纠偏与工艺配合
配合激光或视觉跟踪修正焊接路径,适应工件摆放及组对偏差;焊接参数结合材质、板厚与焊缝要求设置。
技术参数
| 结构形式 | 轨道移动式龙门框架,横跨工件布置 |
|---|---|
| 机器人配置 | 2 台工业焊接机器人,分布于工件两侧 |
| 视觉与建模 | 3D 视觉扫描,生成工件点云模型 |
| 路径生成 | 基于工件扫描结果识别焊缝并生成焊接路径 |
| 跟踪方式 | 激光 / 视觉跟踪纠偏,按工艺方案配置 |
| 适用构件 | 地磅秤台、钢结构梁、桥梁 U 肋板、造船小组立构件等 |
| 工作范围与轨道行程 | 按工件长宽高、焊缝位置及车间布置确认 |
| 焊接工艺与节拍 | 按材质、板厚、焊缝形式及验收要求确认 |
参数说明工作范围、焊接速度与实际节拍需结合工件尺寸、材质、板厚及焊缝形式确认;双机协同的产能提升以具体工件和工艺评估为准。
型号与结构
按结构与配置确认型号,具体规格以现场需求与订货确认为准。
| 型号 / 配置 | 结构说明 |
|---|---|
| 龙门主体与纵向轨道 | 跨越工件,沿长构件方向移动,覆盖相应焊接区域 |
| 双机器人焊接单元 | 两侧机器人按焊接顺序与路径协同作业 |
| 3D 视觉扫描单元 | 采集工件点云,识别焊缝与工件位置 |
| 路径规划与跟踪单元 | 生成焊接路径,配合激光或视觉跟踪进行纠偏 |
适用行业与场景
- 地磅秤台与钢制平台制造
- 大型钢结构梁焊接
- 桥梁 U 肋板焊接
- 造船小组立构件焊接
常见问题
能加工多大的工件?
工作范围和轨道行程需结合工件尺寸、焊缝位置与现场布置确定。请提供工件长宽高、结构图和需要焊接的区域,以便确认方案。
是否每种工件都需要逐点示教?
系统支持通过 3D 扫描生成点云、识别焊缝并规划路径,减少逐点示教。不同材质、接头形式、组对间隙及遮挡情况,仍需结合实际工件验证适配性。
双机器人一定能让产能翻倍吗?
双机协同可提高焊接效率,实际产能还受焊缝分布、焊接顺序、上下料时间和工艺参数影响,需要按具体工件评估节拍。
选型需要提供什么资料?
请提供工件图纸或照片、尺寸、材质和板厚、焊缝形式、目标节拍、质量要求,以及车间空间和上下料方式。
需要 钢结构双机器人龙门焊接工作站 的选型或报价?
请提供使用场景、关键规格及现场条件,我们给出配置建议。